AIRSは、四足歩行ロボットUnitree Go2を用いて、追加ハードウェアなしで100m×100mの範囲を対象とした点群地図作成とナビゲーションを実現しました。
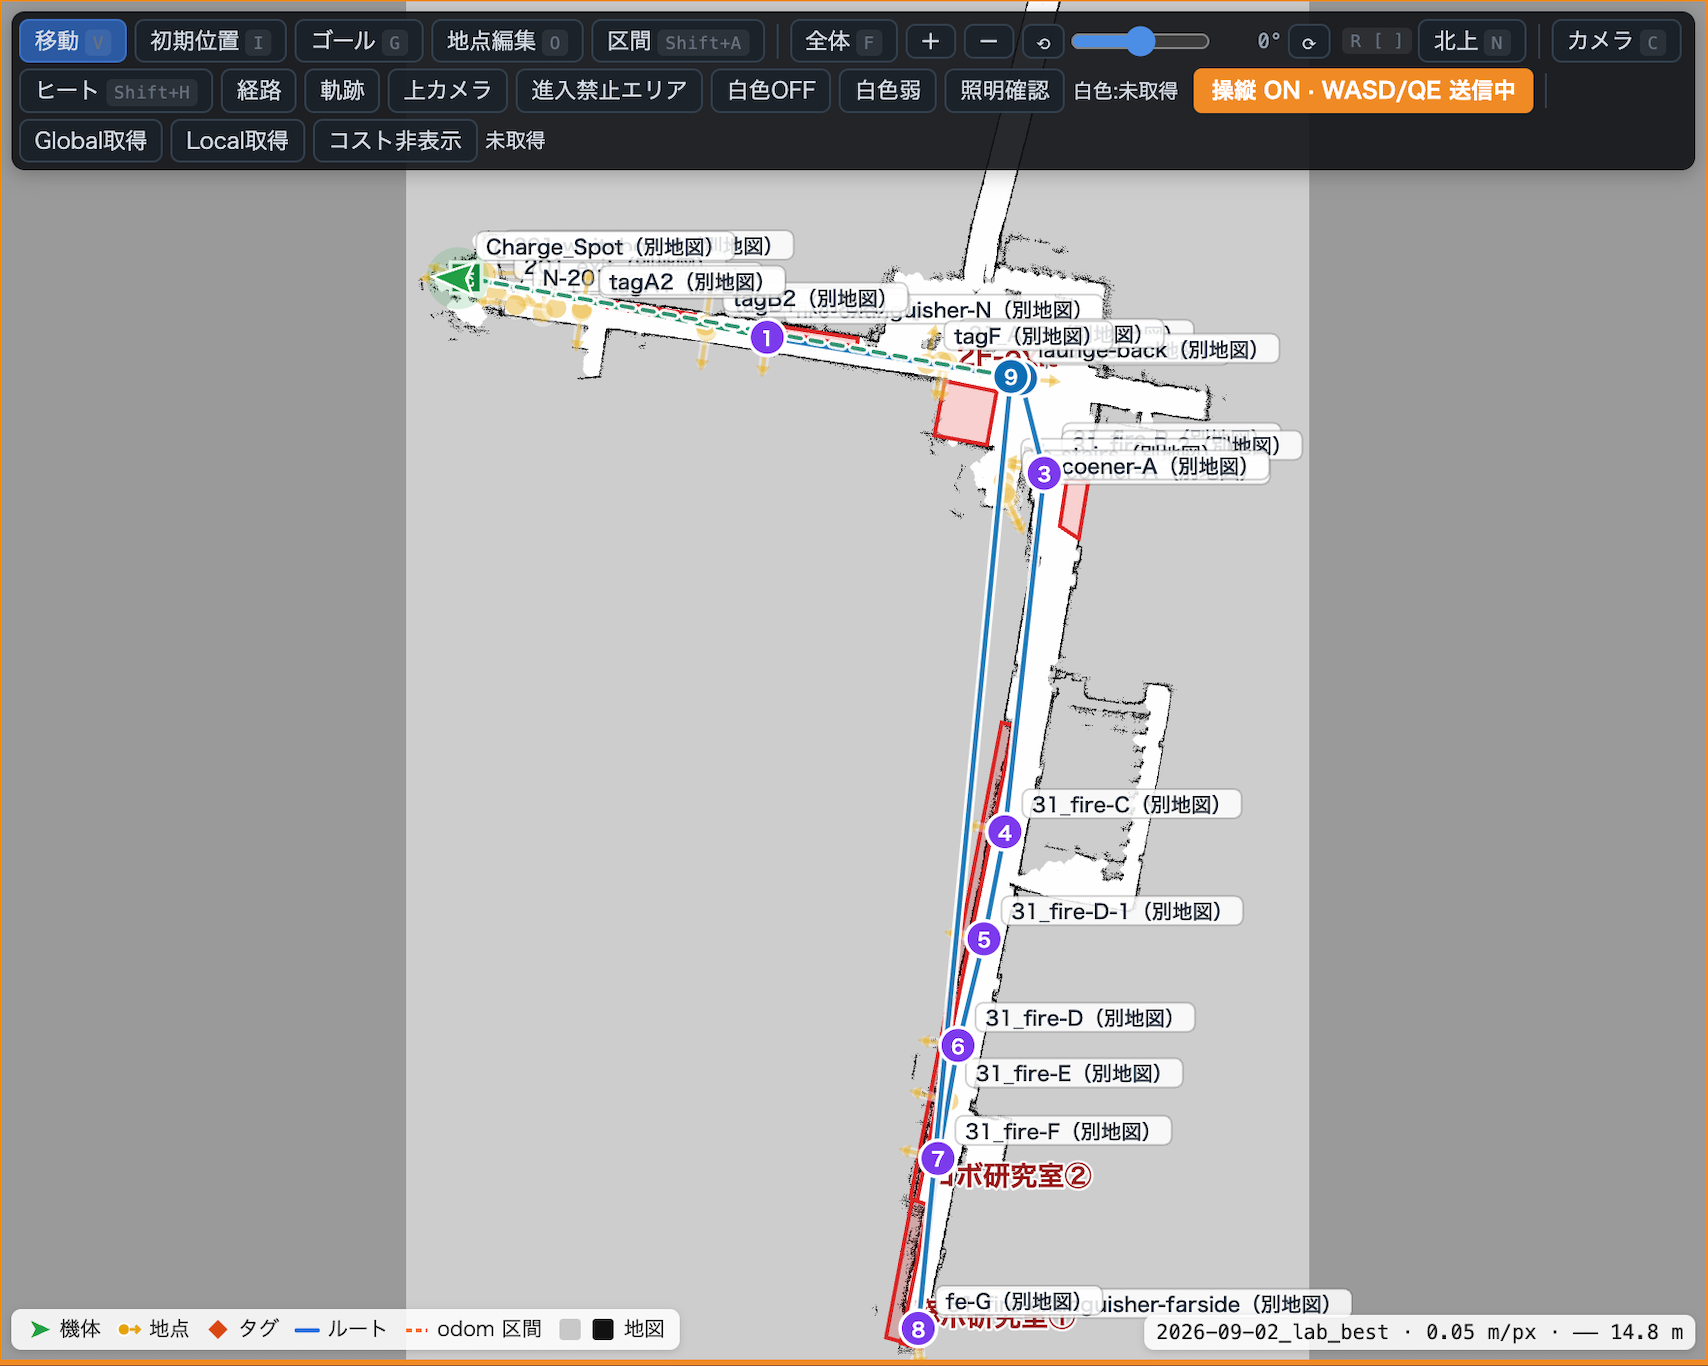
地図と経路を表示したロボットの操作画面。
点群地図は、壁や柱など、周囲の形状を多数の点で表したものです。ロボットが自律して移動するには、地図を作るだけでなく、その中で自分の位置を推定し、目的地へ移動する仕組みが必要になります。Unitree Go2には、レーザーで周囲までの距離を測るセンサー(LiDAR)が標準で搭載されていますが、この標準のLiDARの情報だけでは正確な地図を作ることができませんでした。そこでAIRSは独自のシステムを開発し、センサーや計測機器を追加することなく、標準のLiDARのままで100m×100mの範囲の正確な点群地図を作成し、その地図を使ってナビゲーションできるようにしました。追加ハードウェアが不要なため、機器の費用や取り付けの手間を増やさずに導入できます。
AIRSは、ロボットを現場で継続して使える形にすることを目指しています。今回の地図作成・ナビゲーションを基盤として、工場や施設の巡回・点検への活用を進めていきます。ロボットの導入や、現場での実証についてのご相談は、お問い合わせからお寄せください。