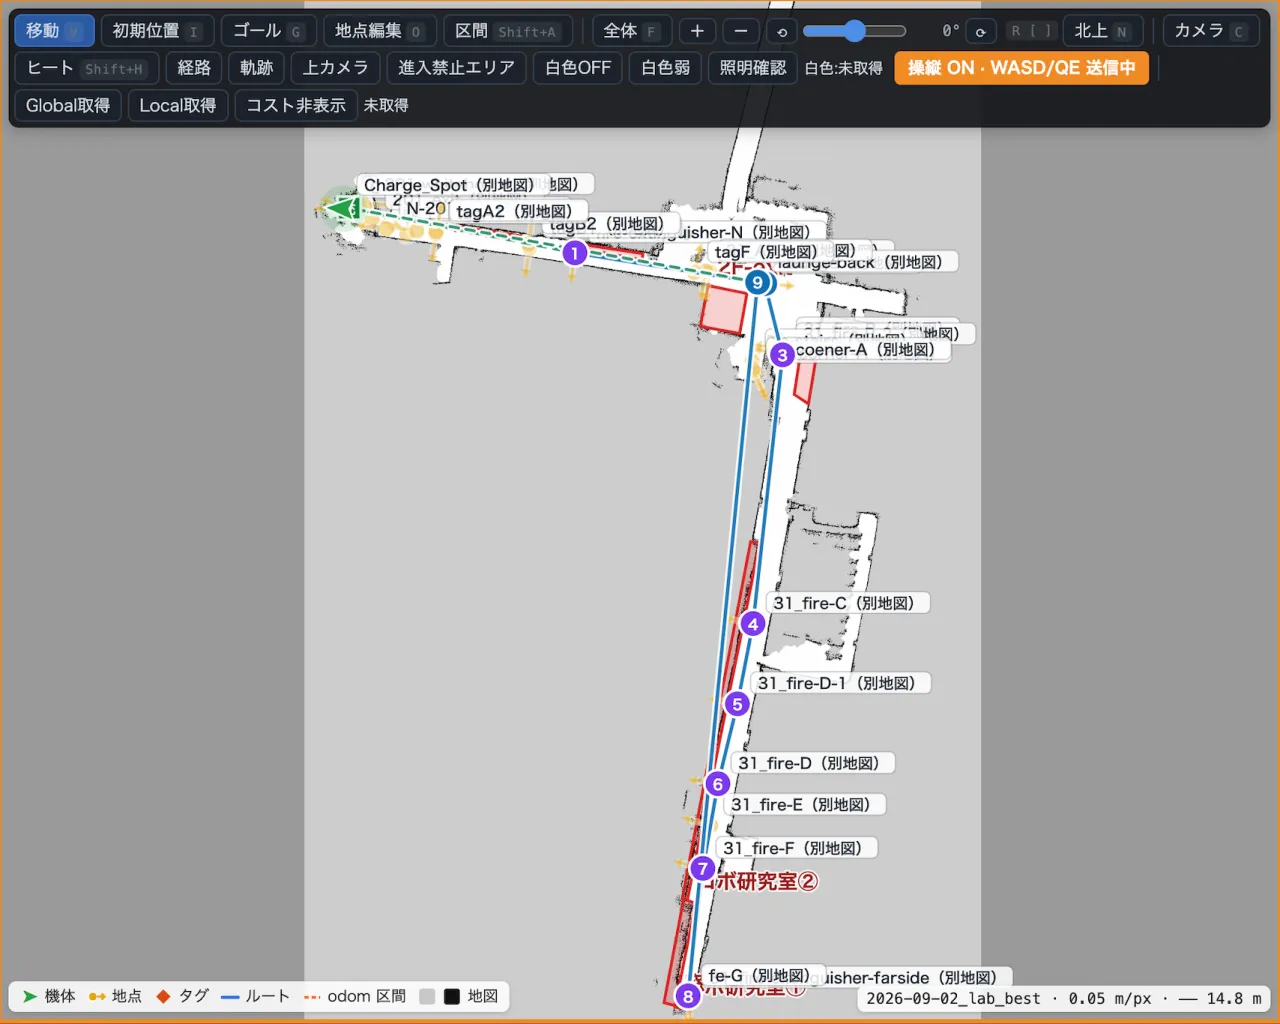
追加ハードウェアなしで、Unitree Go2による100m×100mの点群地図作成とナビゲーションを実現
Unitree Go2に標準搭載のLiDARだけでは、正確な地図を作れませんでした。独自のシステムでこの課題を解決し、追加ハードウェアなしに100m×100mの範囲の点群地図作成とナビゲーションを実現しました。
研究・開発の記録
Unitree Go2に標準搭載のLiDARだけでは、正確な地図を作れませんでした。独自のシステムでこの課題を解決し、追加ハードウェアなしに100m×100mの範囲の点群地図作成とナビゲーションを実現しました。
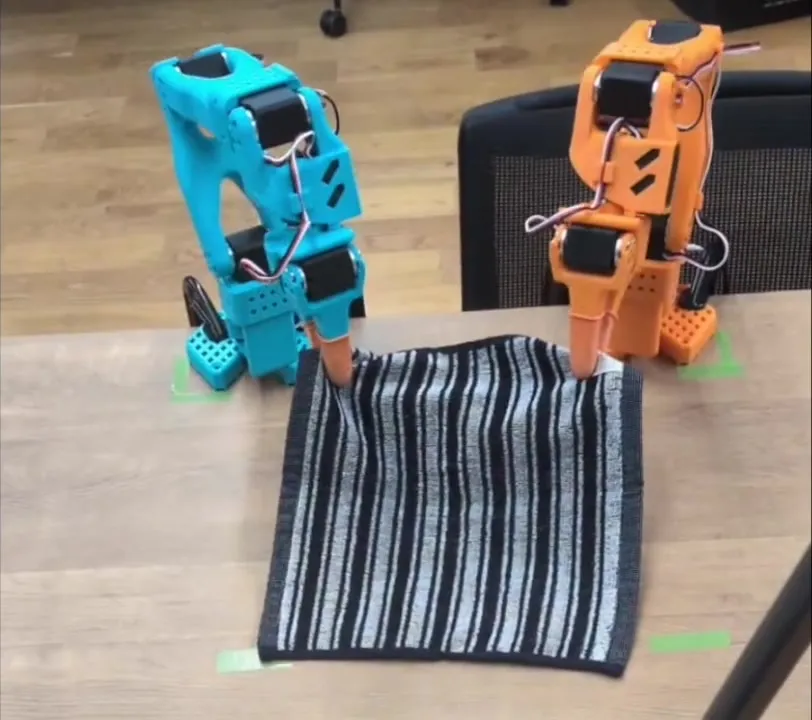
100回の実演で学習したACTは、同じハンカチ・配置条件で40回中37回の四つ折りに成功。模様や置く位置が変わると失敗も見られ、条件の違いへの対応を実機で検証しています。
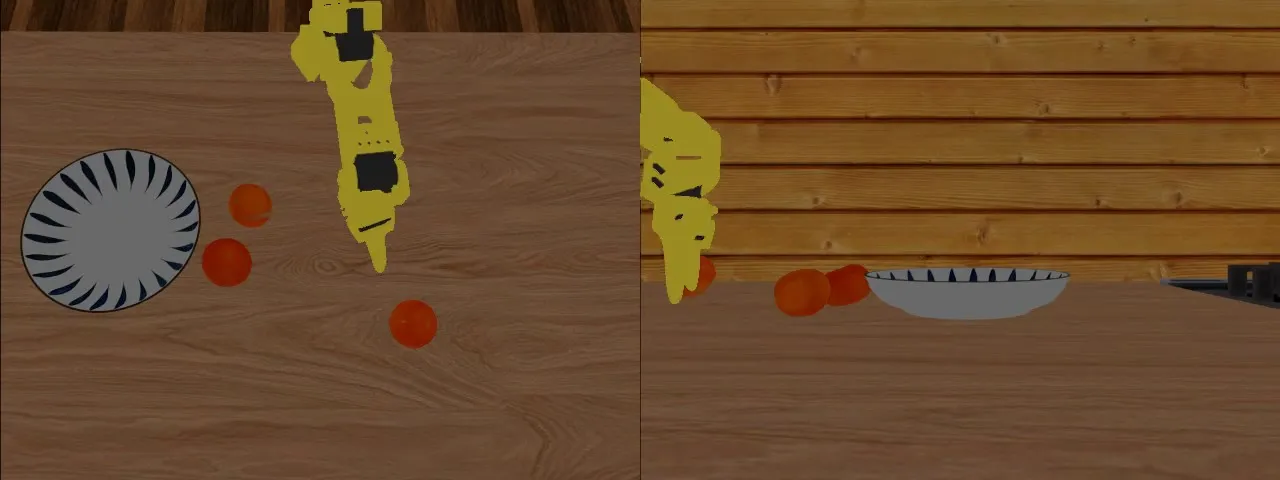
オレンジを皿へ運ぶ学習実験で、成功指標が測っていたのは皿への近さでした。人の動画確認を起点に、成功判定・報酬・AIの質問を再設計した過程と、検証できた成果、残る課題を紹介します。
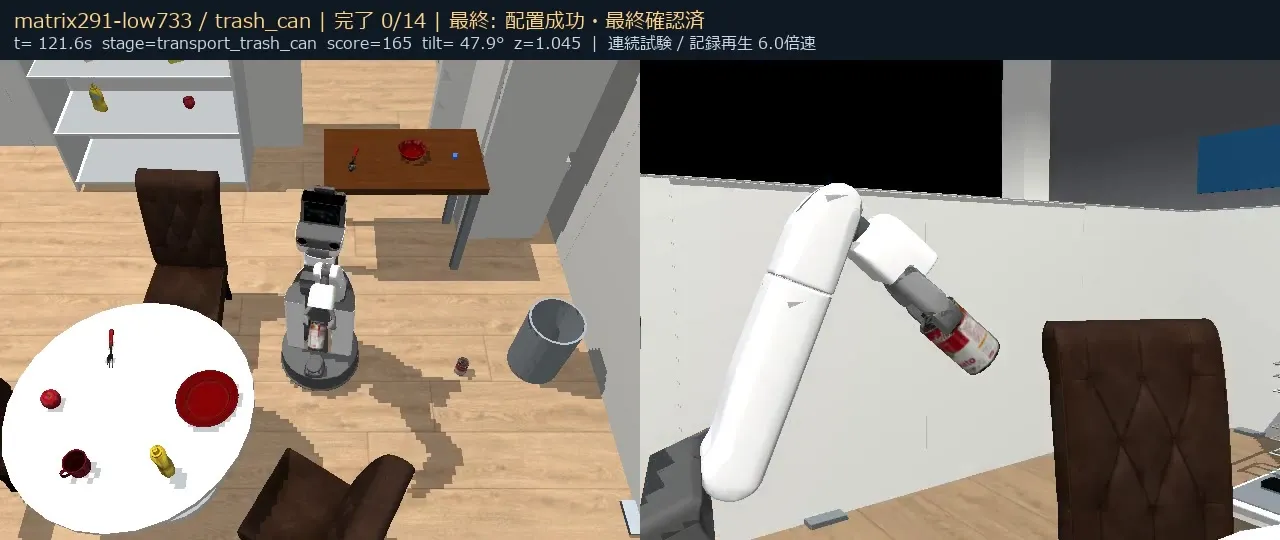
RoboCupの家庭環境タスクを題材に、物体をつかみ、運び、置く動作をルールベースの制御で実行。シミュレーションでの試験結果をもとに、LLMがそのルールを更新していく取り組みです。
